Yapay Zekâyla Video Üretmek: Model, Harness ve Döngü Aynı Yapının Parçaları
Geçen hafta X’te NO1ennn’in Opus 5.5’i bir stüdyoya çevirmek üzerine uzun bir yazısı dolaştı. Ana fikri güçlü: kodla çizilen animasyon (motion design), modelin etrafındaki düzenek (harness) ve ajanı kendi kendine çalıştıran döngü (loop) üç ayrı moda gibi konuşuluyor, oysa aynı yapının üç katı. Bu yazıda o fikri kendi dilimle aktarıyorum. Kendi video serimizi üretirken yaşadıklarımızla sınadığım ve katılmadığım yerleri de ayrıca yazıyorum.
Harness kavramının temelini daha önce Harness Nedir? yazısında anlatmıştım; burada onun üstüne kuruyorum.
Model video vermez, video çizen bir program yazar
Dil modeli metin ve görsel alır, metin üretir. Size bir MP4 dosyası veremez. Verdiği şey, tek bir kareyi nasıl çizeceğini bilen bir programdır. Video, o programı her kare için çalıştırıp kareleri birleştirmekle oluşur.
Bütün işi taşıyan kural tek cümle: bir kare, yalnızca kendi numarasının sonucudur. Saat, zamanlayıcı ya da her çalışmada değişen rastgele sayı yoktur. 431. kare her çizimde aynı çıkar. Böylece:
- Aynı videoyu yeniden çizdiğinizde aynı sonucu alırsınız.
- Bir hatayı düzeltmek tek satır değiştirip yeniden çizmek demektir.
- Videonun tamamını oynatmadan tek bir kareyi açıp kontrol edebilirsiniz.
Kendi kanalımızdaki dikey videolar da böyle üretiliyor. Panodaki her öğenin ne zaman belireceği seslendirmedeki kelimenin gerçek zamanından hesaplanıyor; bir yazıyı değiştirmek videoyu baştan kurmayı gerektirmiyor.
Stüdyonun dört parçası
Yazar stüdyoyu dört parçaya ayırıyor ve bu ayrım gerçekten işe yarıyor:
- Sahne: sabit ölçülü tek bir tuval. Yazı tipleri dosyanın içine gömülü olur, hiçbir şey internetten yüklenmez.
- Çizici: her kare için çizim fonksiyonunu çağıran, ekran kaydı almayan, görünmez çalışan bir motor.
- Kodlayıcı: kareleri video dosyasına çeviren adım (ffmpeg gibi).
- Kontroller: herkesin atladığı ve sonucu profesyonel gösteren kısım.
İlk parçayı model yazar; diğer üçü sizindir. Bir kez kurulduktan sonra her yeni video yeni bir çizim fonksiyonundan ibarettir, yeni bir stüdyo değil.
Kurallar dosyası ve brief
Modele her çalışmada okuyacağı bir kurallar dosyası verilir. Yazarın beş kuralı özetle şöyle: kare yalnız numarasına bağlıdır; döngü kapanır (son kare ilk kareye zıplamadan bağlanır); renk yalnız anlam taşıdığı yerde kullanılır; her etiket bir kaynağa dayanır, uydurma sayı yoktur; kontroller temiz çıkmadan hiçbir şey yayınlanmaz. Her kural bir hatadan doğmuş.
Brief de sonucu modelden daha çok belirliyor:
- Havayı değil mekanizmayı tarif edin. “Dinamik olsun” yerine “içindekiler listesi bölüm bölüm kendini okusun”.
- Bir öğenin bütün durumlarını adlandırın: boşta, çalışıyor, bitti; her biri nasıl görünüyor.
- Gerçek malzemeyi verin: sayılar, listeler, kaynak metin. Model yerleşimde iyidir, gerçeği tahmin etmekte kötüdür.
- Kodu istemeden önce planı isteyin: hangi bölge nerede, ne zaman ne hareket ediyor.
Belirsiz bir brief, her modelin düştüğü varsayılana götürür: ortada bir başlık, arkada renk geçişi, her şey yavaşça beliriyor.
Kontroller: sayılar sıfır olmadan bakılmaz
Yazarın düzeninde her çizimden sonra üç kontrol çalışıyor:
- Duman testi: sayfa bütün döngü boyunca görünmez çalışır; çalışma hatası, geçersiz renk, sahneden taşan yazı, panelinden taşan yazı, üst üste binen yazı gibi sayaçların hepsi sıfır olmalıdır.
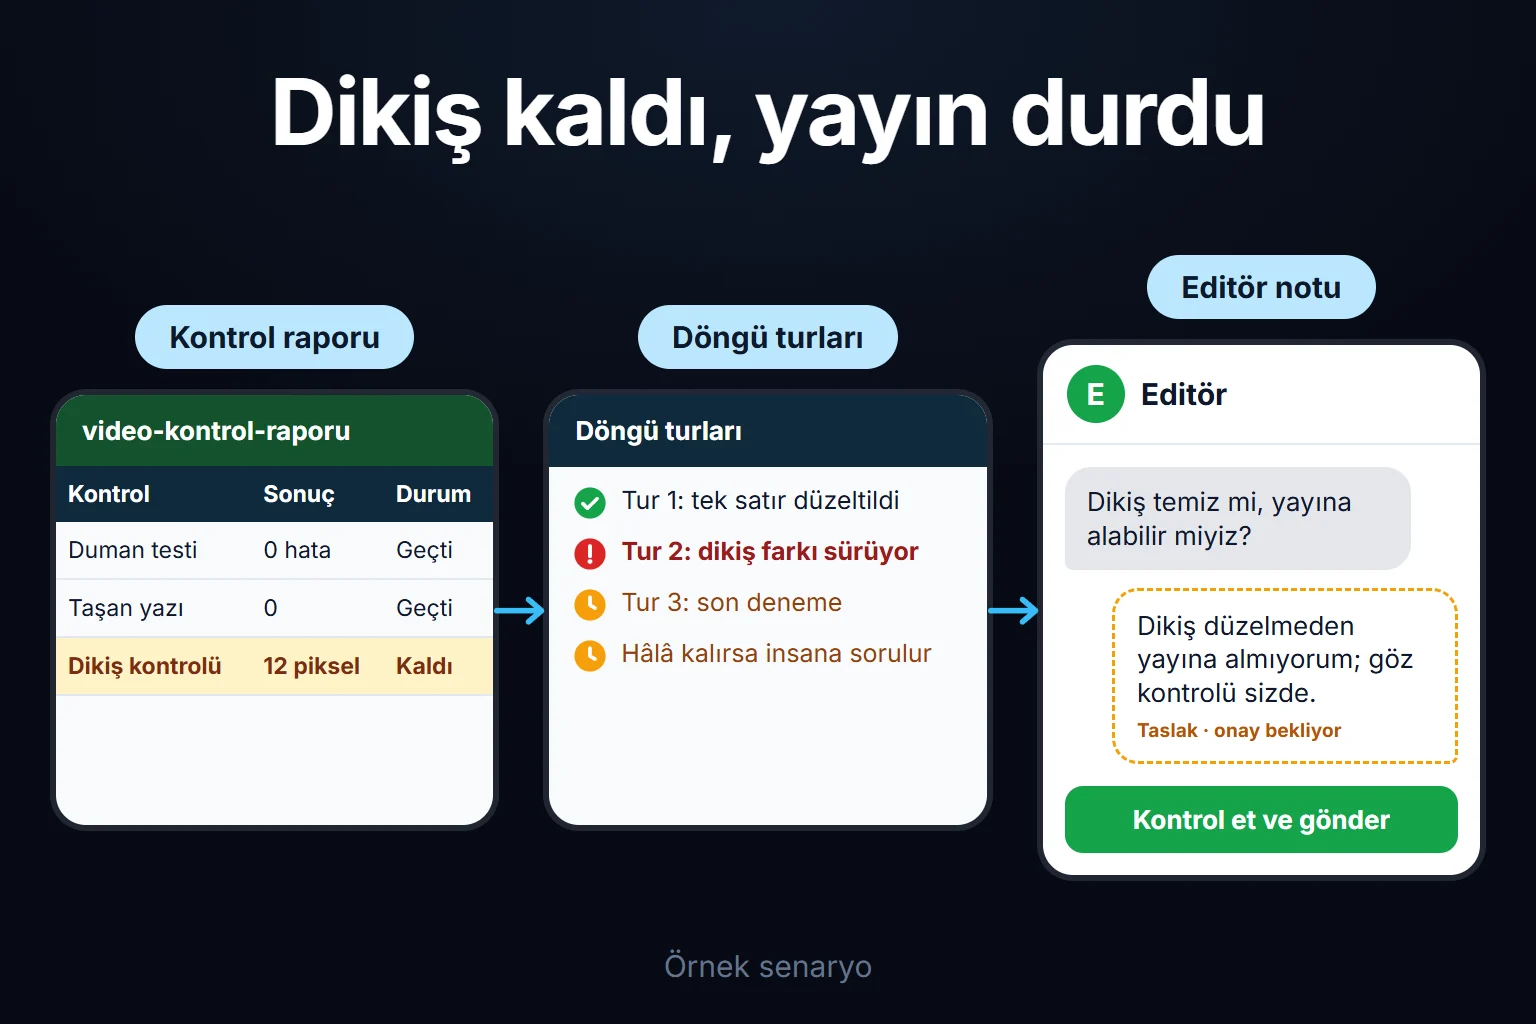
- Dikiş kontrolü: ilk kare ile bir döngü sonraki kare piksel piksel aynı olmalıdır.
- Göz kontrolü: kareler büyütülüp gerçekten okunur.
Biz de aynısını yapıyoruz: panodaki en küçük yazı 32 pikselin altına inmiyor, taşan yazı sıfır, altyazı belirli bir genişliği geçmiyor. Ama burada yazara eklemek istediğim önemli bir şey var; aşağıda.
Harness: rehberler ve sensörler
Thoughtworks’ten Birgitta Böckeler’in harness mühendisliği yazısı kontrolü ikiye ayırıyor:
- Rehberler ajan iş yapmadan önce yön verir: kural dosyası, beceri (skill) dosyaları, başvuru belgeleri.
- Sensörler iş yapıldıktan sonra bakar: testler, denetleyiciler, ikinci bir inceleme ajanı. Bunların bir kısmı hesaplamalıdır (hızlı, her seferinde aynı sonucu veren), bir kısmı çıkarımsaldır (başka bir modelin değerlendirmesi; daha pahalı ve daha az kesin).
Stüdyoya bakınca aynı resmi görüyoruz: kurallar dosyası ve brief rehber, duman testi ve dikiş kontrolü hesaplamalı sensör, karelere bakmak çıkarımsal sensör. Böckeler’in uyarısı da önemli: hiçbir sensör yanlış teşhisi, gereksiz karmaşıklığı ya da yanlış anlaşılmış bir talimatı güvenilir biçimde yakalayamaz. İstediğinizi açıkça söylemediyseniz doğruluk hiçbir sensörün erişiminde değildir.
On bir kodlama ajanının kaynak kodunu inceleyen Eylül 2026 tarihli makale de ilginç bir tablo çiziyor: incelenen sistemlerin hiçbiri kodu vektör aramasıyla bulmuyor, hepsi metin araması ve dosya kalıplarıyla çalışıyor; beceri dosyaları (11 sistemin 9’u) dış bağlantı protokolünün (MCP, 8’i) önüne geçmiş.
Döngü: ajanı kendi kendine çalıştırmak
Harness tek bir çalışmayı iyileştirir; döngü çalışmaların sürmesini sağlar. Claude Code ekibinin ayrımı yararlı:
- Her istem bir döngüdür: ajan bağlamı toplar, iş yapar, kontrol eder; sonucu siz değerlendirirsiniz.
- Hedef döngüsü: “bitti”nin ne demek olduğunu tanımlarsınız; ajan durmak istedikçe bir değerlendirici koşulu kontrol eder ve geri gönderir.
- Zaman döngüsü: bir işi belli aralıklarla tekrar çalıştırır.
- Olay ya da takvimle tetiklenen rutinler: insan anlık olarak yokken çalışır.
İyi bir hedefin üç parçası var: makinenin kontrol edebileceği bir durma ölçütü, bir tur sınırı ve “iki turdur ilerleme yok, dur” kuralı. Döngüye uygun olmayan iş de net: “bitti”yi tanımlayamıyorsanız. “Bu tasarım güzel olana kadar devam et” bir hedef değildir.
Katılmadığım ya da düzelttiğim yerler
1. “Bu, üçünün birden işe yaradığı ilk model” iddiası. Yazı bütün yapıyı tek bir modelin çıkışına bağlıyor. Benim gözlemim tersi: kurallar dosyası, kontroller ve döngü sonucu modelden daha çok belirliyor; bunlar daha önceki modellerle de işe yarıyordu. Model iyileşince yapı daha ucuza ve daha uzun çalışıyor, o kadar. Yapıyı modele bağlamak, yeni model çıktığında her şeyi baştan kurmaya iter.
2. “Altı sayaç sıfırsa iş bitmiştir.” Kontroller yalnız ölçebildiklerini yakalar ve bazen yanlış şeyi ölçer. Kendi video üretimimizde iki kez yaşadık:
- Seslendirmede bütün ölçüler temizdi; perde, ses yüksekliği, ton kırılması testi geçiyordu. Yine de izlerken son repliğin başında sesin değiştiğini fark ettim. Sebep sonradan bulundu: seslendirme modeli uzun metnin son kısmını belirgin biçimde yükseltiyordu. Ölçü eşiğimiz bunu “doğal yükselme” diye geçirmişti.
- Ağız hareketi kontrolü, kadın konuşurken ağzın kapalı kaldığını ölçmek içindi. Kontrol kaldı; incelediğimizde ölçünün ağızdan çok baş hareketini yakaladığını gördük. Ağzın olmadığı alın bölgesinde de aynı sonucu veriyordu.
Ders: sensörün kendisi de sınanmalı. Bir kontrol geçtiğinde ya da kaldığında “bu sayı gerçekten neyi ölçüyor?” diye bir kez sorulmalı. Son karar insan kulağının ve gözünündür.
3. Modelin kendi karelerini notlaması. Yazar bunu çıkarımsal sensör sayıyor ama aynı yazının sonunda, haklı olarak, “işi yapan ajan işin iyi olduğuna karar vermesin” diyor. İkisi çelişiyor. Bizde işe yarayan, metni yazmamış ayrı bir ajanın denetlemesi. Konuşma metnimizdeki iki yanlış iddiayı ilk taslağı yazan değil, sonradan bakan ayrı denetçi buldu.
4. Her şeyi tek güçlü modelle yürütmek. Yazı efor ayarını öneriyor (küçük düzeltmeye orta, yeni işe yüksek). Bu yetmiyor. Bizim bir videomuzun bütün aşamaları tek oturumda, en güçlü modelle yürüdü; oturumun bağlamı 815 bin tokena çıktı. Videonun çizilmesini ya da avatarın üretilmesini beklerken bile her adım bu geçmişin tamamını yeniden işledi. Maliyetin çoğu model fiyatından değil, biriken bağlamdan geliyor. Şimdi kuralımız şu: komut çalıştırma, bekleme ve dönüştürme gibi mekanik adımlar küçük bir modele ayrı bağlamda verilir; metin, teşhis ve risk kararı güçlü modelde kalır.
5. Benchmark tabloları. Yazıdaki skorlar ve fiyatlar Anthropic’in Opus 5.5 duyurusuyla büyük ölçüde uyuşuyor; önbellek okuma fiyatı gerçekten 0,50 dolardan 0,20 dolara inmiş (milyon token başına). Ama Anthropic’in kendisi bu düzeyde skor farklarının gerçek işteki farkın zayıf bir göstergesi olduğunu yazıyor. Karar tablodan değil, kendi işinizde ölçerek verilmeli.
6. Küçük kaynak hataları. Yazıda geçen “Mini-SWE-Agent yaklaşık 100 satır” bilgisi makalenin özetinde yok; özetteki 90 satırlık en küçük iskelet makalenin kendi önerisi. “Çoklu ajan kurulumları sohbetin 15 katı token harcar” iddiası da makalede geçmiyor. Bu yüzden ikisini de yazıma almadım.
Kendi kurulumumuzdan kopyalanabilir sıra
- Önce metin. İki dilde metin kesinleşmeden ve sürenin sığdığı ölçülmeden görsele geçilmez.
- Rehberler. Bir kural dosyası (yapılacaklar, yasaklar, “bitti”nin tanımı) ve her tekrarlayan iş için bir beceri dosyası.
- Sensörler. Her değişiklikte çalışan hesaplamalı bir kontrol ve ayrı bir ajanla yapılan çıkarımsal bir kontrol. Kontrolün neyi ölçtüğü bir kez elle doğrulanır.
- Hedef. Makinenin kontrol edebileceği bir durma ölçütü, tur sınırı, ilerleme yoksa dur kuralı.
- Kayıt. Her hata, nedeni ve kalıcı önlemiyle bir derse dönüşür ve bir sonraki iş o dersle başlar.
Bütün kaynakların ortak cümlesi de bu: aynı sorun iki kez çıkıyorsa çıktıyı düzeltmeyin, düzeneği düzeltin.
Sıkça Sorulan Sorular
Yapay zekâ doğrudan video üretebilir mi?
Bu yazıdaki yöntemde hayır. Dil modeli video dosyası değil, kareleri çizen bir program yazar; video o programın çalıştırılmasıyla oluşur. Gerçekçi görüntü üreten video modelleri ayrı bir araç türüdür.
Harness ile döngü arasındaki fark ne?
Harness tek bir çalışmayı daha güvenilir kılar: kurallar, araçlar, kontroller. Döngü o çalışmayı insan her adımda yazmadan tekrar tekrar çalıştırır ve bir hedefe ulaşana kadar sürdürür.
Kontroller geçtiyse iş bitmiş sayılır mı?
Hayır. Kontroller yalnız ölçebildiklerini yakalar ve bazen yanlış şeyi ölçer. Bir kontrolün gerçekten neyi ölçtüğü bir kez doğrulanmalı; son karar insanındır.
Hangi adımları küçük modele vermeliyim?
Tanımlı bir komutu çalıştırıp sonucu raporlamak, uzun bir işi beklemek, dosya dönüştürmek gibi mekanik adımları. Metin yazımı, bir hatanın kök sebebini bulmak ve geri dönüşü olmayan kararlar güçlü modelde kalmalı.